03 / ASSEMBLY
我要怎么装?
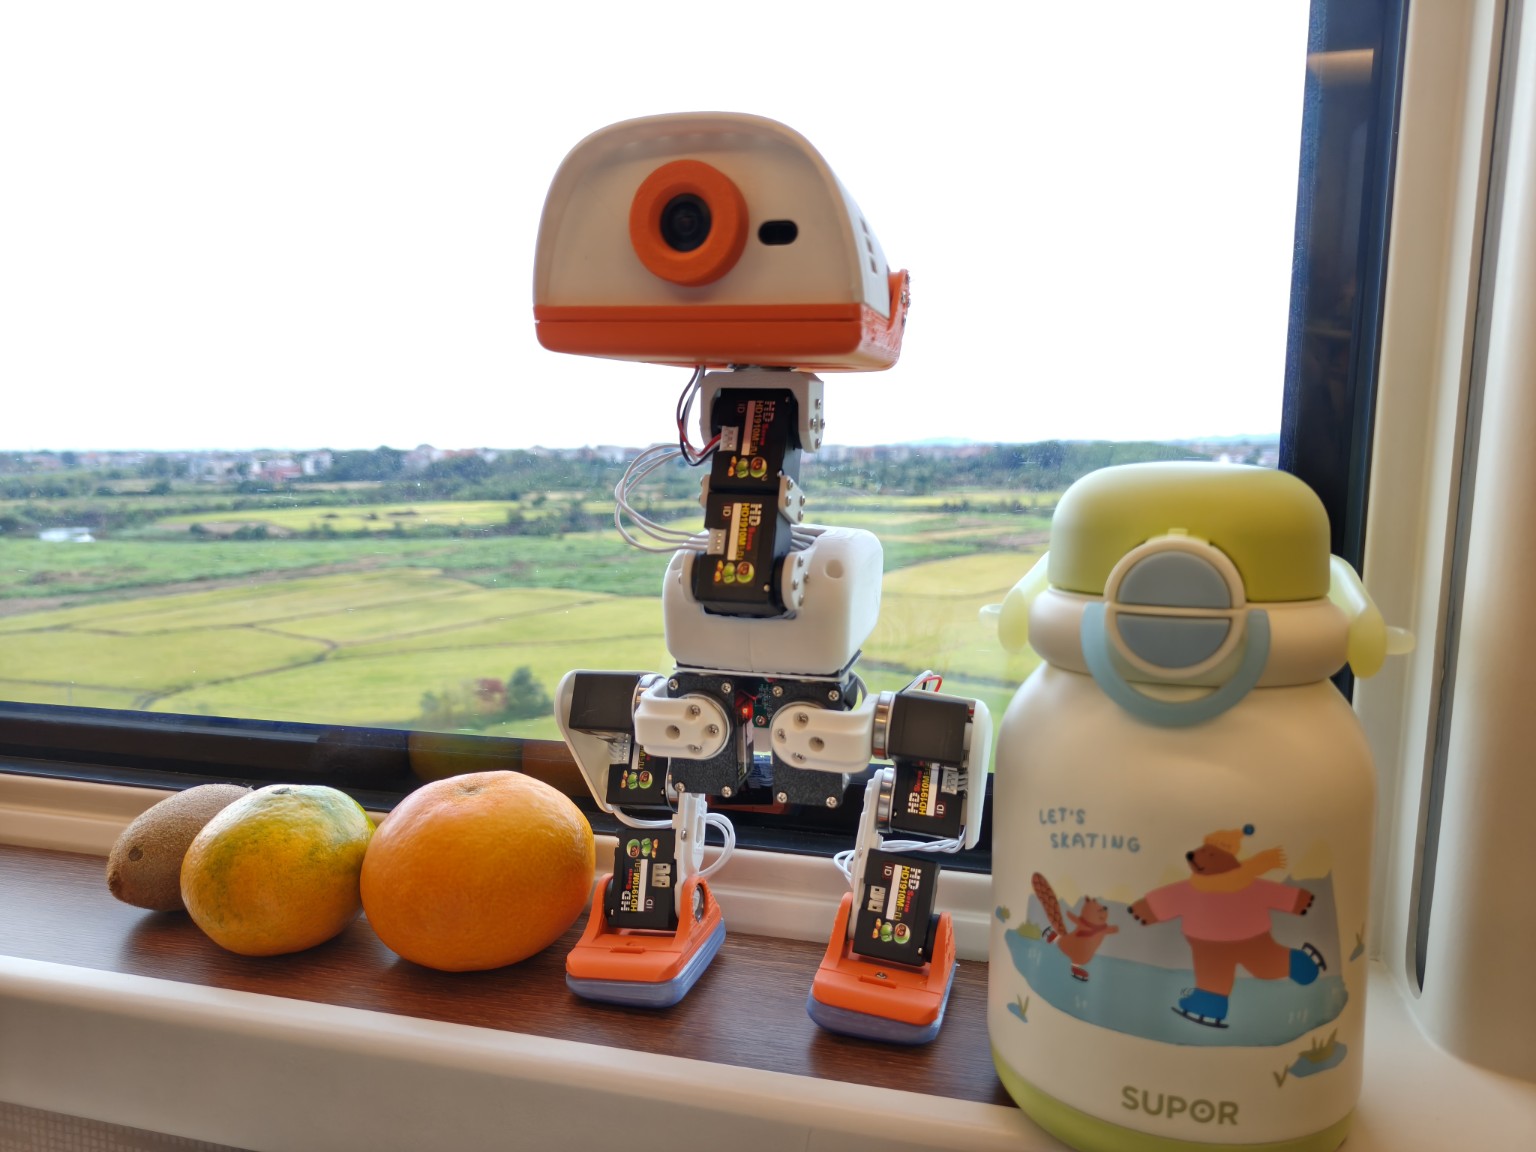
先看整机结构,再按部位组装,最后接线和核对。
01
准备打印件、舵机与工具
需要:打印包、15 只 HD1910、轴承、螺丝、常规装配工具。
- 下载并解压缝合怪版打印包:36 个 STL、1 个 3MF 参考摆盘项目。文件数量不是装机数量。
- 电池仓选一份:需要 HUB 组合结构时选“电池仓_M2.5螺丝_HUB组合.stl”;另有“电池仓_卡扣加厚.stl”。
- 第 5 盘为 TPU 部件,包含左右脚底和滑轮。打印前切换实际 TPU 材料配置。
- 正式装连接件前,核对各舵机 ID 与装配参考角度。未装配舵机的居中操作见中控教程;已经装好的结构按本机逐轴标定。
缝合怪版整套代打标价 ¥199,也可下载打印包自己打印。
完成标准:打印件分类齐全,电池仓版本已确定,舵机与对应 ID 已核对。
下一步:组装两条腿 ↓02
两条腿:先分清左右和编号
需要:左右腿打印件、10–14/20–24 舵机、对应轴承、脚掌与螺丝。
左右按鸭子自身:右腿从髋到踝为 10、11、12、13、14,左腿为 20、21、22、23、24。正面观察时,与屏幕左右相反。
- 先按腿部分好外壳、连接件、加强板、踝支架和脚掌。
- 打开对应腿的 3D 视角,旋转查看关节连接方向;爆炸展开可看打印件的相互位置。
- 按实际打印件的孔位与安装图选择螺丝长度,逐段装好;软质脚底使用对应 TPU 件。
完成标准:两腿 ID 与方向对应,连接件固定,活动时无线束夹压或明显机械干涉。
下一步:躯干与电池仓 ↓03
躯干、电池仓、HUB 与 IMU
需要:躯干打印件、已选电池仓、HUB、独立 IMU、电池接入配件。
- 连接两侧髋部与躯干结构,固定电池仓。
- HUB 平放在 10、20 舵机上方,长边沿机身前后方向。电源输入及分线端子按实板确认。
- IMU 贴合电池仓背部的主安装板面,J1 总线端子朝上。核对背板与横条位置后固定。
- 电池接入方式按选用的电池仓完成,暂不带电插拔总线。
完成标准:电池仓和板卡固定可靠,IMU 贴合主背板、端子朝上,HUB 安装方向正确。
下一步:头颈与板卡 ↓04
头颈与鸭脸内部
需要:30–34 舵机、头颈打印件、ZERO 3W、HAT、摄像头及配套外围。
- 按 30、31、32、33、34 的位置核对颈部、头部和嘴部,安装对应连接件与壳体。
- ZERO 3W 与 HAT 安装在鸭脸内部。先对准 HAT 底部 J4 的 40 针配对座,核对 1 脚和朝向。
- 安装摄像头与所需外围,整理线束,给开盖与关节活动留出空间。
- 确认线束不被头盖压住后再合盖。
完成标准:HAT/ZERO 配对座方向正确,摄像头与外围固定,头颈活动时无线束拉扯。
下一步:接线 ↓05
先对连接关系,再对端子信号
需要:与板卡版本匹配的三芯线束、电池供电线、HUB(已带缓冲电容)。
| 支路 | 连接顺序 |
|---|---|
| 头颈到躯干 | HAT → 34 → 33 → 32 → 31 → 30 → HUB |
| 右腿 | HUB → 10 → 11 → 12 → 13 → 14 |
| 左腿 | HUB → 20 → 21 → 22 → 23 → 24 |
| IMU | HUB → IMU 总线端子 J1 |
| 供电 | 电池 → HUB CN1;核对正极/GND |
每条总线核对 GND、电源、DATA。颜色用于辨认示意,不替代实物针号与信号名;各板接口编号可能不同。
HUB 已带总电源缓冲电容,无需单独采购;装配时核对已有电容与供电极性。作者成品 IMU 已烧录 FT6,无需另行烧录;自焊新板、换芯片或维护升级时再使用烧录指南。 安装后仍需完成本机 IMU 标定。
完成标准:线束插入实际端子,供电极性与电容极性已核对,关节活动范围内不夹线。
下一步:上电前核对 ↓06
装完先核对,再刷机连接
- 舵机位置与 ID 对应,左右腿分清,机械连接固定。
- HAT/ZERO 排针及板卡线束方向正确,电池正负极和电容极性确认。
- IMU 已固定,头盖及各关节不会压线、卡线。
- 已准备 TF 卡、读卡器和电脑,下一步使用配套系统镜像与机器人中控。
装配完成后仍要做本机舵机与 IMU 标定,再执行 HOME 与行走。
下一步 · 04我要让鸭子走起来
继续下一步 →使用现成模型,完成刷机、标定与行走。